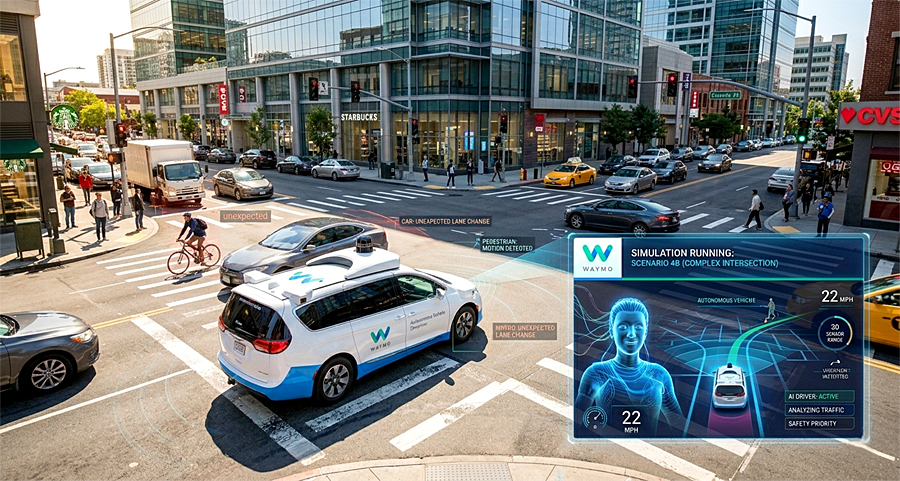
Waymo представила новый подход к проверке своих систем автономного вождения - цифрового «виртуального водителя», который имитирует поведение реальных участников дорожного движения и помогает тестировать реакцию автопилота в нестандартных ситуациях. Речь идёт о программной модели, встроенной в симуляционную среду, где беспилотные автомобили могут сталкиваться с сотнями тысяч сценариев без участия человека на дороге.
Главная задача системы - воспроизведение сложных дорожных инцидентов: резкие перестроения, непредсказуемое поведение других автомобилей, появление пешеходов в опасной зоне, а также ситуации с ограниченной видимостью. Виртуальный водитель действует как динамический «генератор поведения», который может менять стиль езды, уровень агрессии и скорость реакции, создавая максимально приближённые к реальности условия.
Такой подход позволяет Waymo многократно ускорить тестирование автопилота: вместо ограниченных дорожных испытаний компания получает масштабируемую симуляцию, где один сценарий можно проигрывать тысячи раз с разными параметрами. Это даёт возможность выявлять редкие, но критически важные ошибки алгоритмов, которые практически невозможно поймать в реальном мире.
Отдельный акцент сделан на проверке реакций системы безопасности: как автомобиль реагирует на внезапные препятствия, нестандартные траектории других машин и сложные перекрёстки. Виртуальный водитель фактически становится инструментом стресс-тестирования автономного ИИ, помогая повысить устойчивость системы к непредсказуемым дорожным условиям.
По сути, Waymo усиливает классическое моделирование новым уровнем интерактивности, где поведение окружающей среды становится управляемым и вариативным, а не статичным набором заранее заданных сценариев.
Новости нейросетей
17.06.2026